Una capa de voz local para cualquier agente o arnés de programación. El modelo habla y vos respondés en voz alta.
Teo Furlan
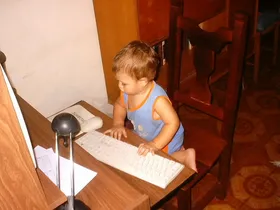
De mis primeras teclas a Ingeniería en Sistemas
Entre Ríos, Argentina (UTC−3) · disponible para trabajo remoto
Software con IA / agentesSocra, Pricor y el arnés con el que trabajo.
HardwareAunque me dedico principalmente al software, me interesan mucho la robótica y el IoT, y creo que son el futuro.
| Ítem | Pieza | Descripción |
|---|---|---|
| 1 | Proyectos | Socra, Brazo robótico MTDS, Pricor. |
| 2 | Cómo se construyó este sitio | Toda la conversación que tuve con el agente de programación mientras construía este sitio, reproducida. |
| 3 | Cómo construyo con IA | El arnés que uso alrededor del agente: tareas, una bóveda de aprendizaje, exámenes de proyecto y memoria. |
| 4 | Escritos | 4 artículos en DEV. |
| 5 | Sobre mí / origen 2004 | De 2004 a un brazo robótico en 2026. |
Proyectos
Hojas 1.1 – 1.3Un brazo robótico de bajo costo para entrenamiento en cirugía laparoscópica por teleoperación, construido en torno a un centro remoto de movimiento.
PruebaCinemática inversa validada contra el modelo CAD hasta 3 micrómetros.
Los modelos llenan el formulario, el motor hace las cuentas, vos firmás. Las listas de precios de proveedores en Excel o CSV se convierten en un único catálogo normalizado.
Más proyectos
- BloobertUna mascota de escritorio de gelatina translúcida que se derrite mientras estás sentado y recupera su forma cuando hacés un descanso activo.
Cómo se construyó este sitio
Toda la conversación que tuve con el agente de programación mientras construía este sitio, reproducida. Original en español, con traducción al inglés.
Cómo construyo con IA
El arnés que uso alrededor del agente: un flujo de trabajo que registra cada tarea, una bóveda de aprendizaje, exámenes de proyecto y memoria.
- Un flujo de trabajo que registra cada tarea
- Una bóveda de aprendizaje
- Exámenes de proyecto
- Memoria
Escritos
en DEV- Loci: A Walk You Have to Remember (en inglés)
- Pricor: local AI reads the supplier spreadsheet, an exact engine does the math (en inglés)
- I highlight paper books. A small open model types my quotes while I sleep (en inglés)
- How I Built a Learning System Inside My AI Coding Workflow (Using Obsidian) (en inglés)
Sobre mí
Me dedico al desarrollo de software en la Universidad Adventista del Plata, donde empecé Ingeniería en Sistemas de Información en 2022. Construyo software con agentes de IA: Socra, una capa de voz local para cualquier agente o arnés de programación, y un arnés que registra cada tarea que le doy al agente. Vivo en Entre Ríos, Argentina, y estoy disponible para trabajo remoto.
El lado del hardware empezó en una escuela secundaria técnica, en equipos e instalaciones electromecánicas. Durante la facultad construí varios proyectos; uno de ellos es EmprendER, una plataforma para emprendedores. En 2026, en un equipo de 3, estoy construyendo un brazo robótico de bajo costo para entrenamiento en cirugía laparoscópica.
- 2004
2004. Donde empezó todo.
- 2016
Escuela secundaria técnica: equipos e instalaciones electromecánicas
- 2022
Empiezo Ingeniería en Sistemas de Información en la Universidad Adventista del Plata
- 2024
Construyo varios proyectos en la facultad, entre ellos EmprendER
- 2026
Trabajo como desarrollador de software en la universidad y, en un equipo de tres, construyo un brazo robótico para entrenamiento en cirugía laparoscópica
La pieza de hoy
Por ahora es un dibujo estático; más adelante voy a sumar una pieza generada a diario · archivo